
Guida alla selezione del sensore di pressione UAV per altitudine, velocità e controllo del volo del drone
Data:2026-09-24
A 5.000 piedi, un errore barometrico di 10 hPa si traduce in un errore di altitudine di circa 84 metri. Per un UAV ad ala fissa che vola in missioni che seguono il terreno, quel margine è la differenza tra un passaggio pulito e uno schianto controllato. I sensori di pressione UAV sono gli strumenti che indicano al controllore di volo dove si trova l'aereo nell'atmosfera e la scelta di quello giusto dovrebbe basarsi su specifiche misurabili, non su schede tecniche.
Cosa misurano effettivamente i sensori di pressione UAV
I sensori di pressione UAV forniscono tre misurazioni fondamentali: altitudine barometrica, velocità relativa e velocità verticale. Ogni misurazione richiede una diversa configurazione del sensore e la separazione di queste funzioni nelle prime fasi del processo di progettazione consente di risparmiare mesi di lavoro di integrazione.
L'altitudine barometrica proviene da un sensore di pressione assoluta. Il controllore di volo converte la pressione statica della porta in altitudine utilizzando un modello di atmosfera standard. Un sensore assoluto con una portata a fondo scala di 110kPa copre il livello del mare fino a circa 10.000 metri, sufficiente per la maggior parte delle operazioni commerciali degli UAV.
La velocità relativa utilizza un sensore di pressione differenziale. Un tubo di Pitot genera una bassa pressione dal movimento in avanti e il sensore legge il gap di pressione tra la porta statica e il tubo di Pitot. La delta pressione risultante è proporzionale al quadrato della velocità relativa. Per i droni con velocità di crociera inferiori a 10 m/s, è essenziale un sensore di micropressione con un intervallo di fondo scala inferiore a 1 kPa perché la pressione delta a quelle velocità è solo di poche centinaia di pascal.
La velocità verticale viene tipicamente derivata differenziando il segnale di altitudine. Alcuni controllori di volo combinano il sensore di pressione con un'unità di misurazione inerziale per sopprimere il rumore, ma il sensore di pressione rimane la fonte dati primaria.
Il rilevamento dell’effetto suolo è un altro caso d’uso. Quando l'UAV si avvicina alla superficie di atterraggio, il profilo di pressione sotto il rotore cambia. Un sensore differenziale con un intervallo da 0 a 0,5 kPa e un tempo di risposta rapido fornisce i dati necessari per un algoritmo di touch-down fluido.
| Funzione | Tipo di sensore | Gamma tipica | Formato di uscita | Specifica critica |
| Altitudine barometrica | Assoluto | da 30 a 110 kPa | I2C digitale | Bassa deriva a lungo termine |
| Velocità | Differenziale | Da 0 a 1 kPa | Analogicoico o digitale | Sensibilità a bassa portata |
| Velocità verticale | Assoluto | da 30 a 110 kPa | Digitale | Bassa densità di rumore |
| Rilevazione dell'effetto suolo | Differenziale | Da 0 a 0,5 kPa | Analog | Tempi di risposta rapidi |
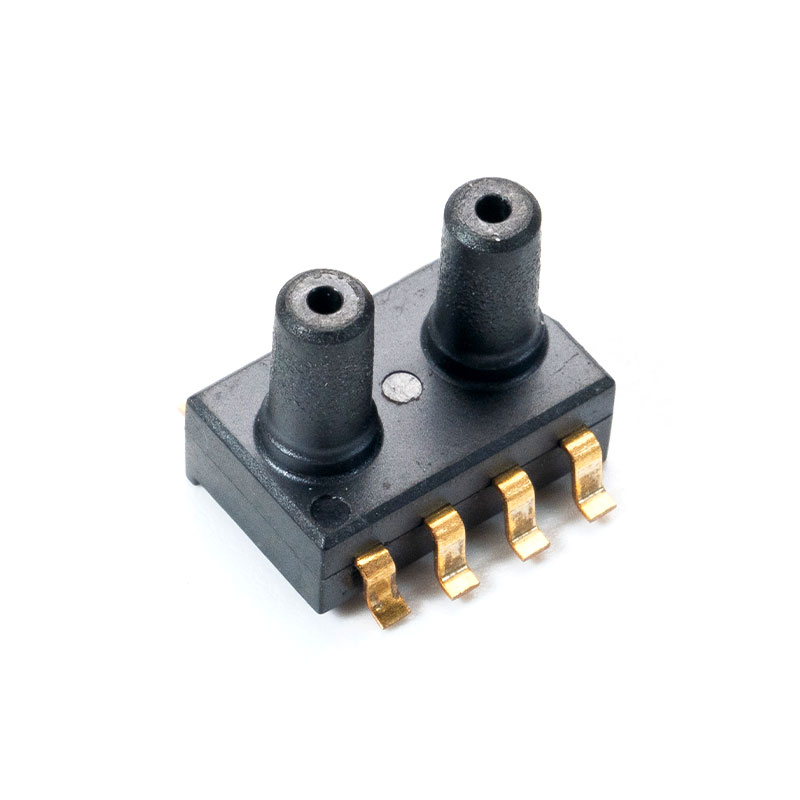
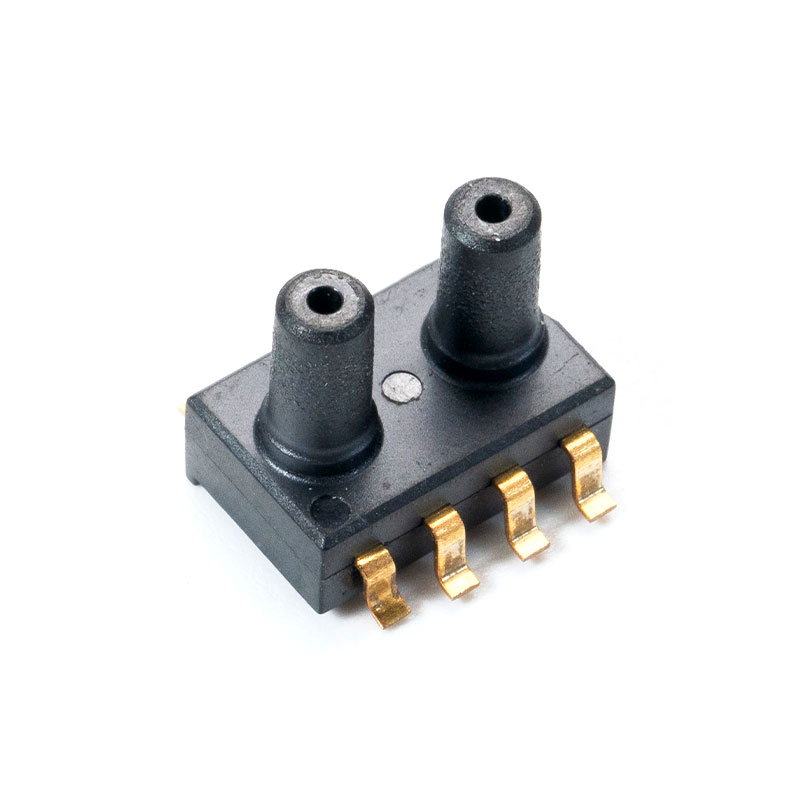
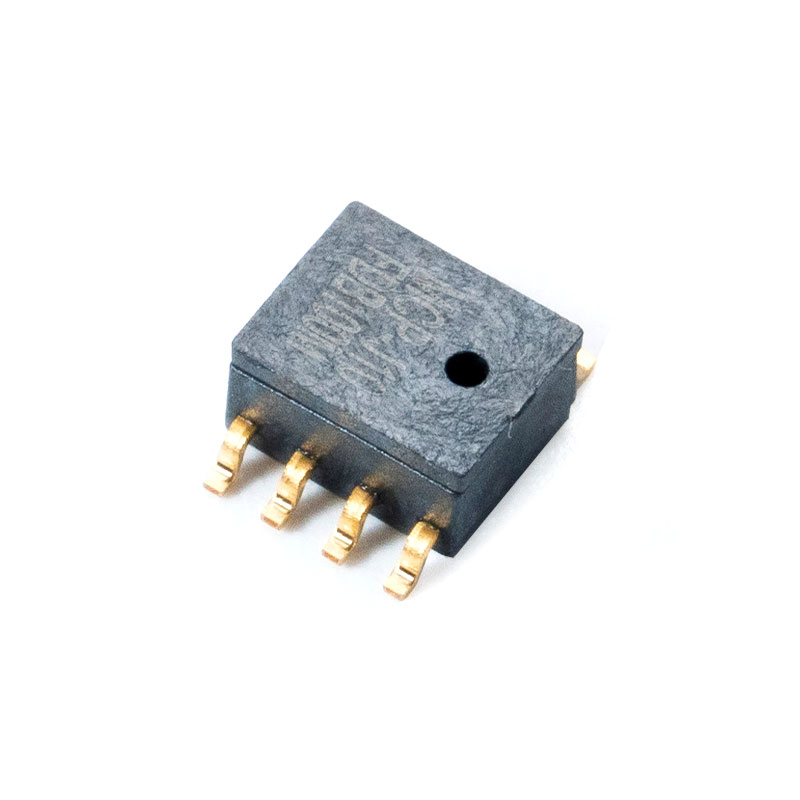
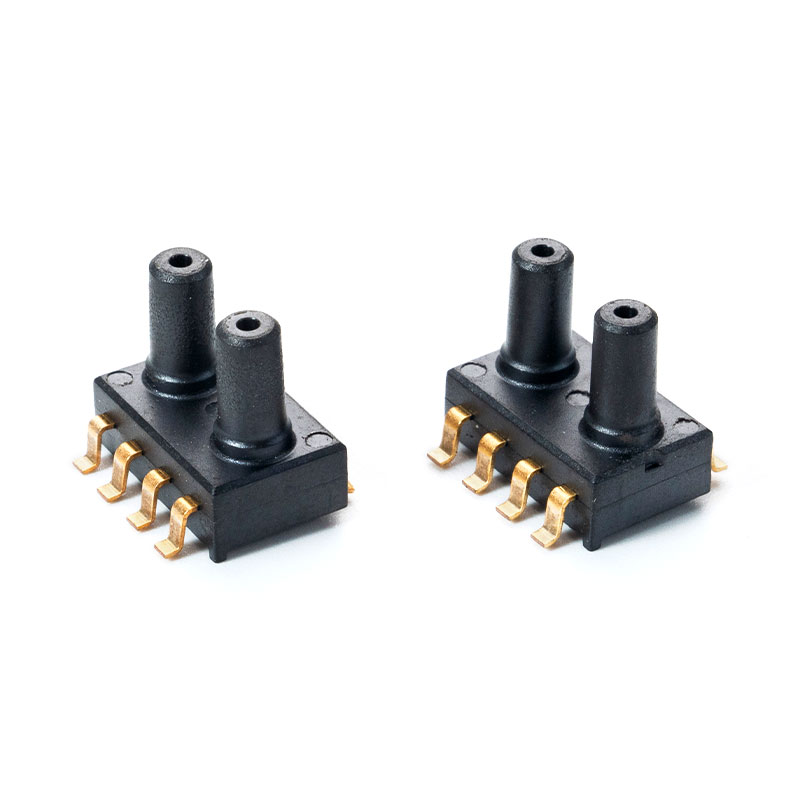 MCP-H21 Sensore di pressione per droni Descrizioni La serie MCP-H21 è un package di piccole dimensioni (SOP) con doppie porte, che integra amplificazione del segnale, non linearità e compensazione della temperatura per... Visualizza il prodotto →
Cinque specifiche del microsensore di pressione che contano per la progettazione dei droni
Cinque specifiche determinano se un sensore di pressione funziona davvero per un drone: intervallo di misurazione, precisione, formato di output, confezione e stabilità termica. Blocca questi cinque valori prima di iniziare il layout del PCB.
- Intervallo di misurazione - Per l'altitudine, l'intervallo assoluto dovrebbe coprire da 30 a 110 kPa. Per la velocità relativa, l'intervallo differenziale dovrebbe essere dimensionato in modo che l'inviluppo di volo previsto utilizzi dal 50 al 70% del fondo scala.
- Precisione - Una specifica di uscita a fondo scala dello 0,2% è sufficiente per il mantenimento dell'altitudine, ma l'errore di offset conta più della linearità. Uno scostamento FSS dello 0,1% al riferimento base produce più metri di errore di altitudine apparente.
- Formato di uscita - L'I2C digitale semplifica il cablaggio e rimuove l'algoritmo di compensazione dal controllore di volo. L'uscita analogica rimane utile per le schede autopilota personalizzate con un ADC ad alta risoluzione e un front-end analogico pulito.
- Pacchetto - L'imballaggio a montaggio superficiale (SOP) è obbligatorio per i controllori di volo di produzione. I pacchetti DIP o SIP funzionano per i test da banco ma sono usati raramente nell'assemblaggio di droni di grandi dimensioni.
- Stabilità termica - La compensazione termica di fabbrica su più punti di temperatura è ciò che mantiene stabile la precisione nell'intero campo operativo.
Il precisione del sensore di pressione differenziale offerto dalla famiglia MemsTech MCPh20 e MCPh21 è perfetto per la misurazione della velocità dell'aria e dell'effetto suolo su piattaforme multirotore e ad ala fissa.
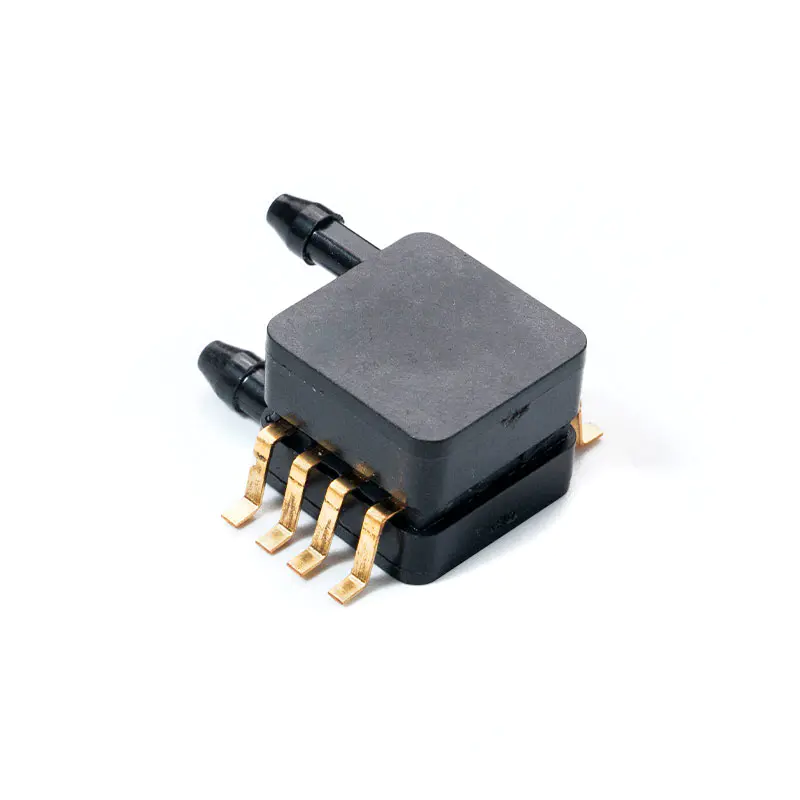
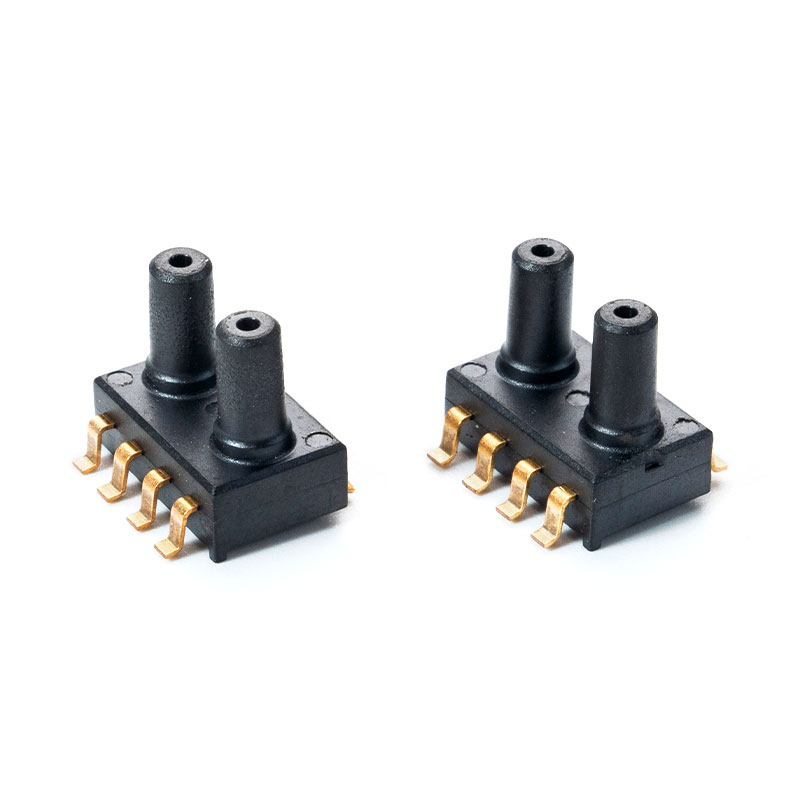 DPT-R8 Microsensore di pressione Introduzione L'oggetto di questo documento sono le caratteristiche funzionali del trasmettitore di pressione differenziale basato sul sensore di pressione serie Honeywell ABP... Visualizza il prodotto →
Uscita digitale vs analogica: scelta dell'interfaccia per il controllore di volo
L’uscita digitale I2C è ora l’impostazione predefinita per i sensori di pressione UAV perché sposta il carico di lavoro di calibrazione dal controllore di volo. L'uscita analogica è ancora importante per i progetti di autopiloti personalizzati che richiedono dati grezzi del sensore.
I sensori digitali I2C forniscono direttamente dati calibrati di pressione e temperatura, riducendo il carico del processore ed eliminando la necessità di un front-end analogico di precisione. Il controllore di volo legge i valori compensati senza eseguire calcoli di calibrazione. Questo è il percorso più semplice per ottenere dati affidabili di altitudine e velocità in uno stack di volo UAV compatto.
I sensori analogici emettono una tensione linearmente proporzionale alla pressione. Se l'autopilota dispone già di un ADC a 16 bit con una tensione di riferimento stabile, un sensore analogico può fornire una latenza inferiore. Tuttavia, il rumore di commutazione dell'ESC proveniente dagli azionamenti dei motori ad alta corrente può corrompere le letture della pressione analogica, specialmente nelle configurazioni multirotore con quattro o più ESC. La latenza è un altro elemento di differenziazione. I sensori digitali I2C in genere segnalano a 1 kHz, che è abbastanza veloce per la maggior parte dei controllori di volo. I sensori analogici hanno essenzialmente una latenza del protocollo pari a zero perché il valore appare immediatamente sul pin di uscita.
- I2C digitale - Bus a due fili, compensazione della temperatura integrata, sensibilità EMI inferiore, cablaggio più semplice in stack compatti.
- Tensione analogica - Pin di uscita singolo, richiede ADC esterno, controllo completo sulla curva di calibrazione, costo dei componenti inferiore per progetti semplici.
Deriva della temperatura: la causa nascosta dell'errore di altitudine
La deriva della temperatura, e non il sensore stesso, è la causa principale dell’errore di altitudine barometrica nei sistemi UAV. La temperatura dell'aria scende di circa 6,5 gradi Celsius ogni 1.000 metri di salita e l'offset del punto zero del sensore si sposta al variare della temperatura della confezione.
Senza compensazione, un’oscillazione di 10 gradi Celsius può spostare l’offset abbastanza da produrre decine di metri di errore apparente di altitudine. La calibrazione di fabbrica risolve questo problema eseguendo la compensazione del punto zero e del fondo scala nei punti di temperatura fredda e calda, quindi verificando la stabilità per un lungo periodo di assorbimento.
MemsTech applica questo processo a ogni prodotto prima della spedizione, motivo per cui la specifica FSS dello 0,2% è valida in condizioni di volo reali e non solo sulla carta.
Fattori di imballaggio, integrazione e catena di fornitura per gli UAV di produzione
L’imballaggio a montaggio superficiale è il fattore decisivo per la produzione di droni in grandi quantità. Il pacchetto SOP supporta il pick-and-place automatico, riduce l'area della scheda ed elimina la fase di saldatura a foro passante della scheda che rallenta l'assemblaggio DIP.
Per volumi di produzione superiori a 10.000 unità, la scelta dell'imballaggio influisce direttamente sulla resa e sui costi di assemblaggio. I pacchetti DIP e SIP rimangono utili per la prototipazione su banco, ma aggiungono tempo di ciclo e lavoro manuale alla linea di produzione. Un sensore progettato per il montaggio superficiale, come la serie MCPV5xxx, si integra perfettamente con i moderni profili di saldatura a rifusione.
Quando si acquistano sensori per la produzione, le capacità interne del fornitore contano tanto quanto la scheda tecnica. MemsTech esegue internamente imballaggi, bonding di cavi, saldature, compensazione della temperatura, calibrazione e test di deriva in una struttura standardizzata di 2.000 metri quadrati. Ciò significa che la coerenza tra lotti non dipende da un subappaltatore esterno.
Il practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this guida completa alla tecnologia dei sensori di pressione MEMS .
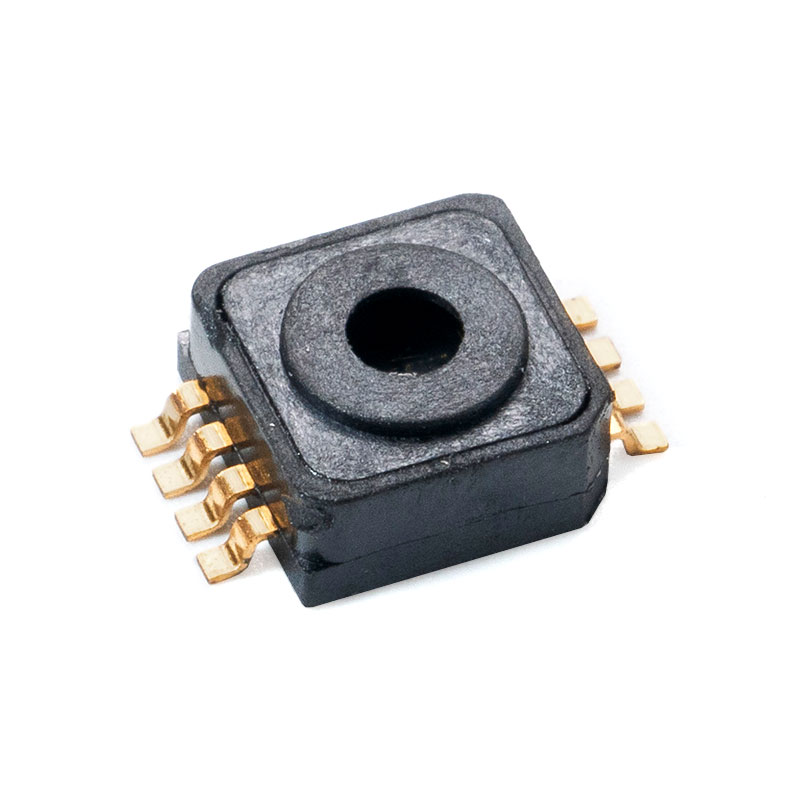
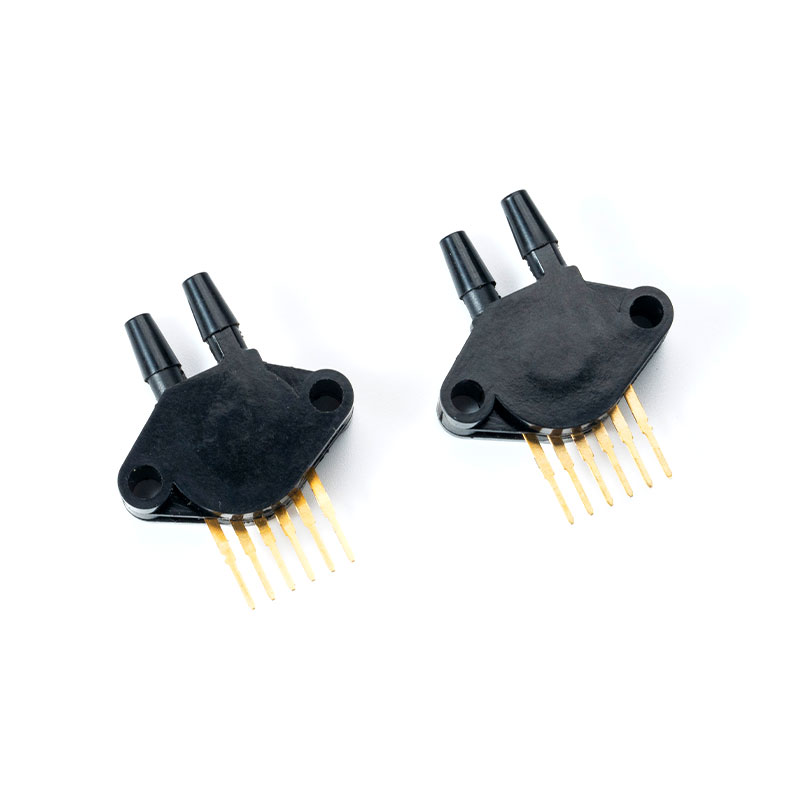 MCP5700DP Sensore di pressione per uso industriale Il MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Visualizza il prodotto →
Domande frequenti sui sensori di pressione UAV
Quale gamma di sensori di pressione dovrei scegliere per un altimetro UAV?
Scegli un sensore di pressione assoluta con una portata che copra l'intera finestra dell'altitudine operativa. Un sensore da 30 a 110 kPa copre il livello del mare fino a circa 10.000 metri. Se il drone vola al di sotto dei 6.000 metri, un intervallo più ristretto da 30 a 90 kPa fornisce una risoluzione migliore.
Dovrei utilizzare un sensore di pressione digitale o analogico per un drone?
Utilizza un sensore I2C digitale per la maggior parte dei controllori di volo perché i dati calibrati riducono il carico del processore e semplificano il cablaggio. Scegli l'uscita analogica solo se l'autopilota dispone di un ADC ad alta risoluzione e il budget di rumore consente un front-end analogico vicino al sensore.
Qual è la precisione del sensore di pressione MemsTech MCPh21?
Il MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
Lo stesso sensore di pressione può misurare sia l’altitudine che la velocità?
Un singolo sensore di pressione assoluta gestisce l'altitudine, ma la velocità relativa richiede una configurazione di pressione differenziale. Alcuni progetti di UAV utilizzano due sensori: un sensore assoluto per l'altitudine e un sensore differenziale per la misurazione della velocità relativa tramite tubo di Pitot.
Mems Tech si è specializzata nel settore di sensori di pressione da oltre 14 anni.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, distretto di Xinwu, città di Wuxi, provincia di Jiangsu, Cina
Diritto d'autore © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Produttori di sensori di pressione MEMS personalizzati
